Vb Vision
ルールベースと AI のハイブリッド検査を、ノーコードで。
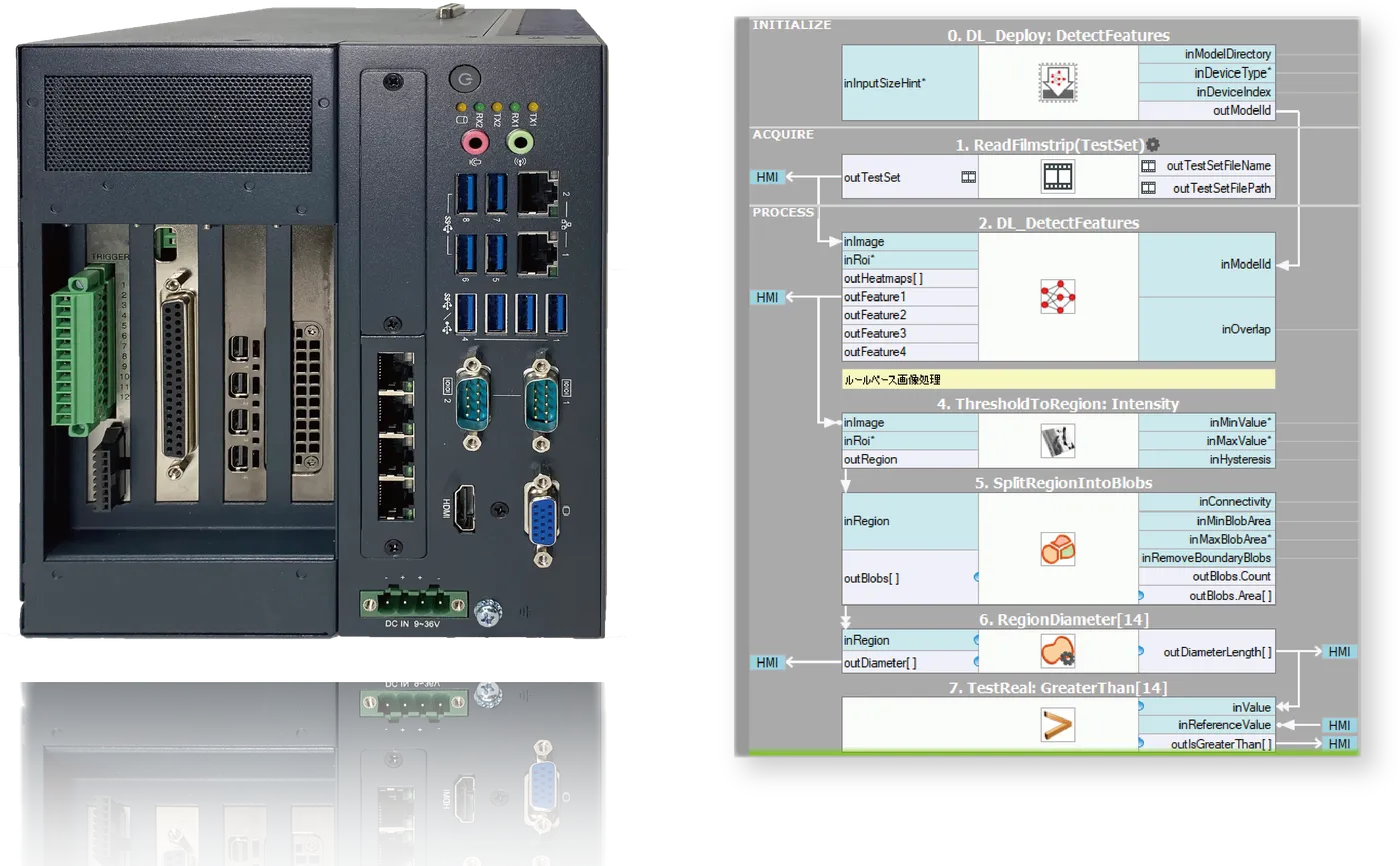
開発環境と実行環境が一体になった画像処理コントローラです。カメラ・照明・PLC との接続から、現場の運転画面まで扱えます。処理を並べてつなぐだけで組み立てられ、コードは要りません。
つまずくのは、作った後です
どちらを選んでも立ち上がります。差が出るのは、そのあとです。
| 既製品画像処理センサ、スマートカメラ | 専用開発ライブラリを組んで自分で作る | Vb Vision なら開発環境と実行環境が一体のコントローラ | |
|---|---|---|---|
| 仕様が変わる | 使える処理の幅に収まるかで決まる | コードに戻って作り直す | 処理を差し替えて組み替えられる |
| 判定が合わない | 途中の値が見えず、当てずっぽうになる | 見るための仕組みを自分で作る | 途中の画像と数値をその場で見られる |
| 担当者が替わる | 設定の意図が残らない | 書いた人しか読めない | 組み立てが画面に並ぶので、後から読める |
何ができるか
寸法を測る、位置を合わせる、欠けや傷を見つける、文字やコードを読む。外観検査で求められることの大半は、処理の組み合わせで実現できます。
事例をクリックすると、組み立てのフローが見られます。
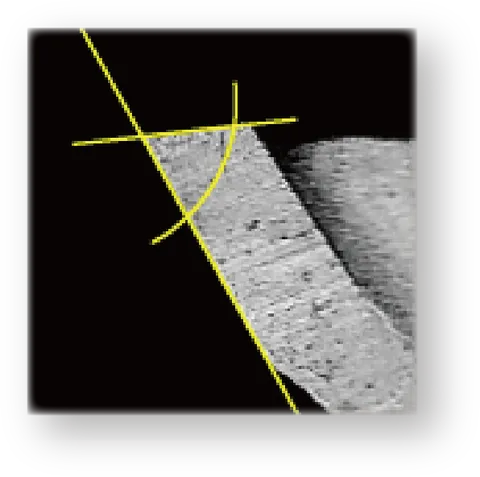 刃先の角度測定刃物の先端角度を測る
フィルタ(処理のブロック)を上から順に並べ、出力を次の入力につないで組み立てます。
GigEVision_GrabImage- inAddressString
- inTimeout*Real
- outImageImage
カメラから画像を取り込む
ThresholdToRegion- inImageImage
- inRoi*Region
- inMinValue*Real
- outRegionRegion
明るさのしきい値で刃を切り出す
RegionContours- inRegionRegion
- outContours[ ]Path
切り出した領域の輪郭をたどる
ClassifyRegions- inRegions[ ]Region
- inMinimum*Real
- inMaximum*Real
- outAccepted[ ]Region
- outRejected[ ]Region
求めた角度を基準と照合する
- 左が入力、右が出力
- 画像や領域
- 数値や文字
*省略できる入力[ ]複数を返す
フィルタ名・順序・ポートはすべて仮置き。AVS の実機から取って差し替える。
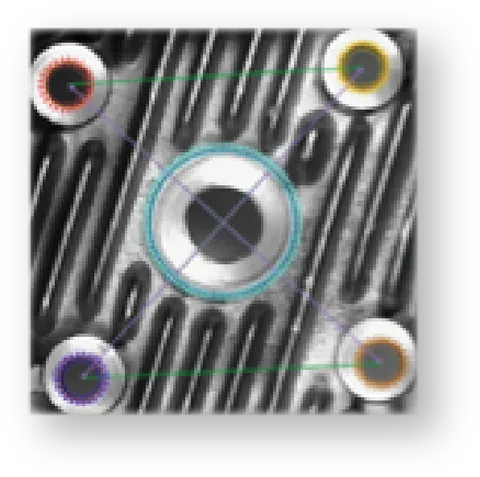 穴位置の検査円を推定して中心位置を出す
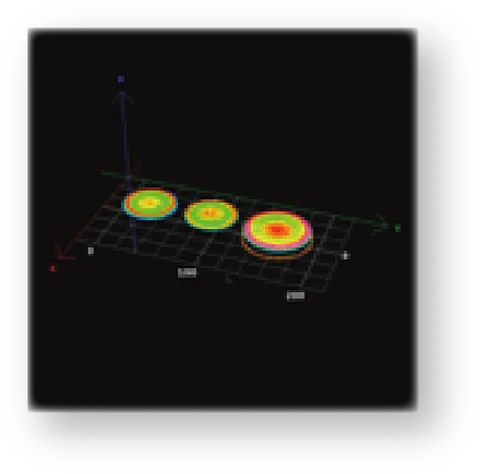 3 次元の高さ計測3D カメラで段差や反りを測る
 個体管理バーコードや 2 次元コードを読む
フィルタ(処理のブロック)を上から順に並べ、出力を次の入力につないで組み立てます。
GigEVision_GrabImage- inAddressString
- outImageImage
カメラから画像を取り込む
ReadMultipleBarcodes- inImageImage
- inRoi*Region
- outBarcodes[ ]Barcode
- outTexts[ ]String
コードを探して読み取る
GradeBarcode- inImageImage
- inBarcodeBarcode
- outGradeReal
- outIsValidBool
印字の品質を評価する
- 左が入力、右が出力
- 画像や領域
- 数値や文字
*省略できる入力[ ]複数を返す
フィルタ名・順序・ポートはすべて仮置き。AVS の実機から取って差し替える。
 チップの有無検査見本と照合して部品の欠品を見つける
 メータの読み取り指針の位置を輪郭から読む
 形状の検査境界を検出して形をたどる
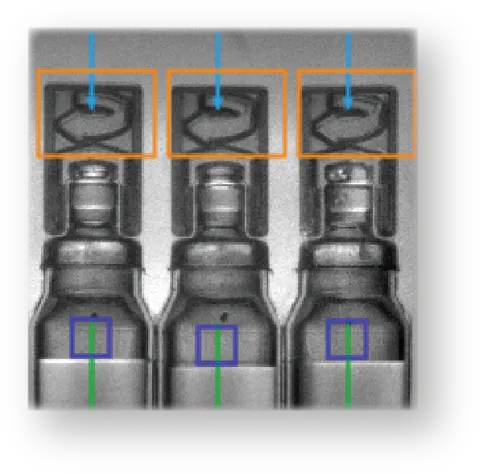 ボトルの検査液面やキャップの位置を輪郭から確認する
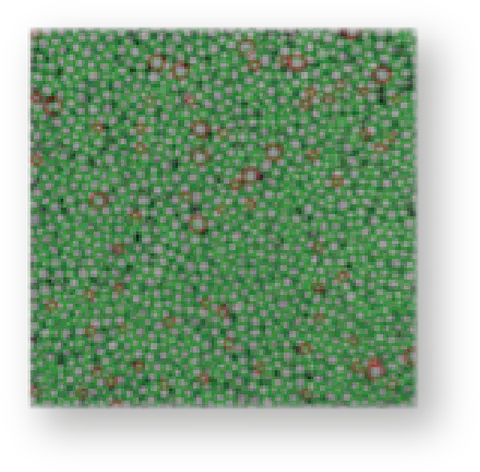 粒の分類検査個々の粒を切り分けて種別ごとに数える
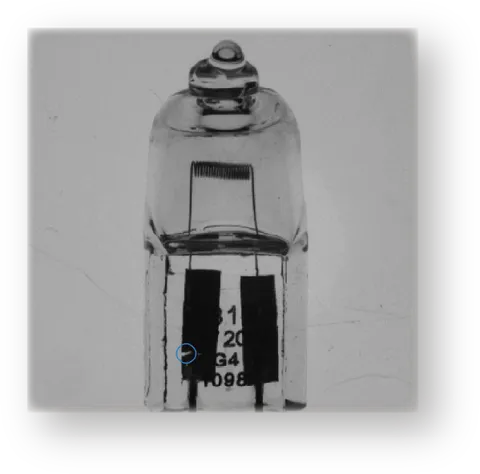 ガラス管の外観検査透明体の傷や異物を捉える
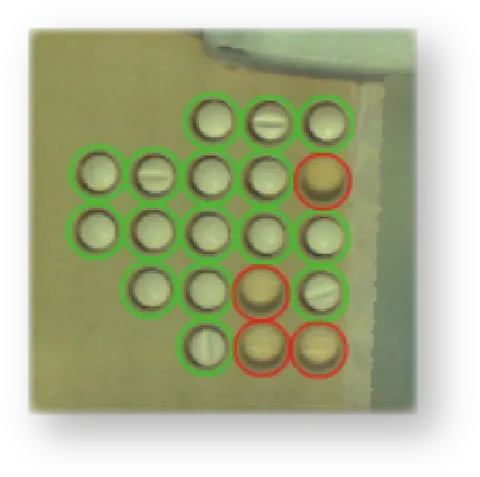 錠剤の検査欠けや割れを外観から判定する
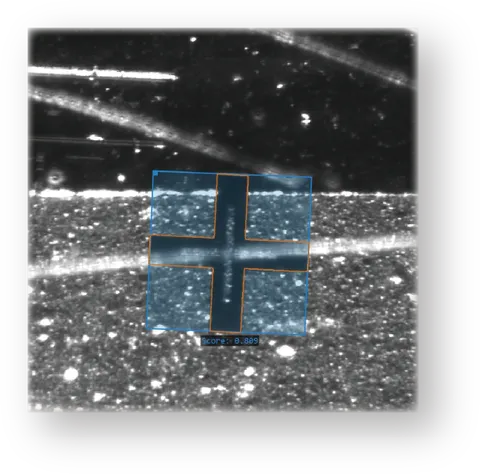 位置決め見本と照合して位置を合わせる
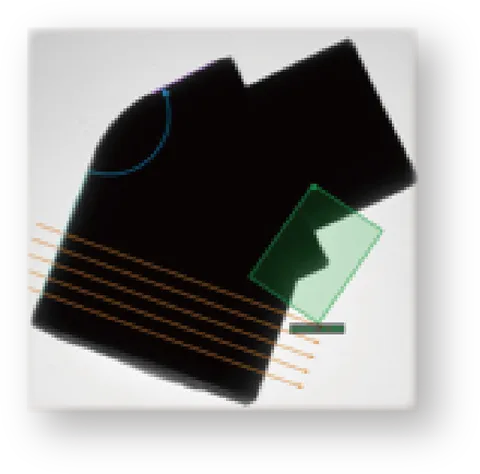 金属部品の形状検査輪郭から欠けや変形を見る
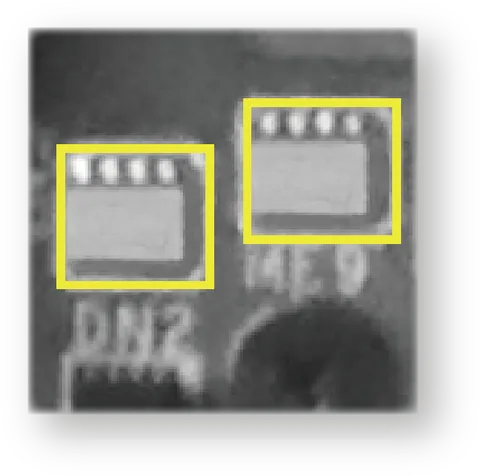 IC の位置決め実装位置のずれを見本と照合して補正する
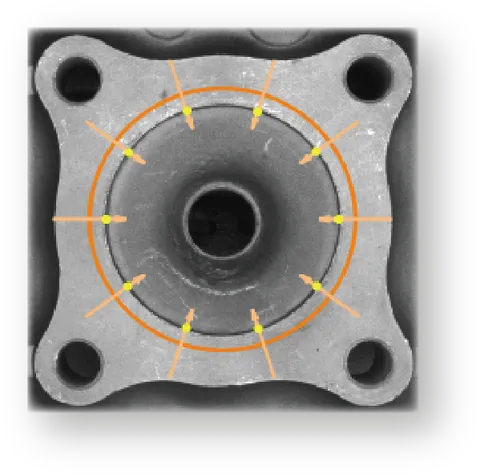 寸法・形状の検査輪郭をたどって寸法を測る
組み立て方
フィルタを選んで並べ、調整し、運転画面を作るまで、同じ環境で行います。
組み立てる
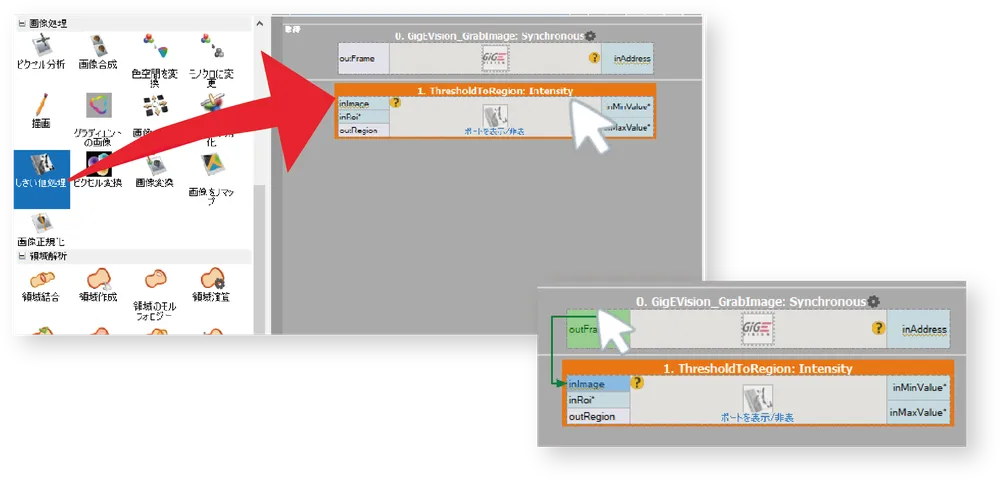 フィルタを選ぶ画面に置くマウスでつなぐ
見ながら調整する
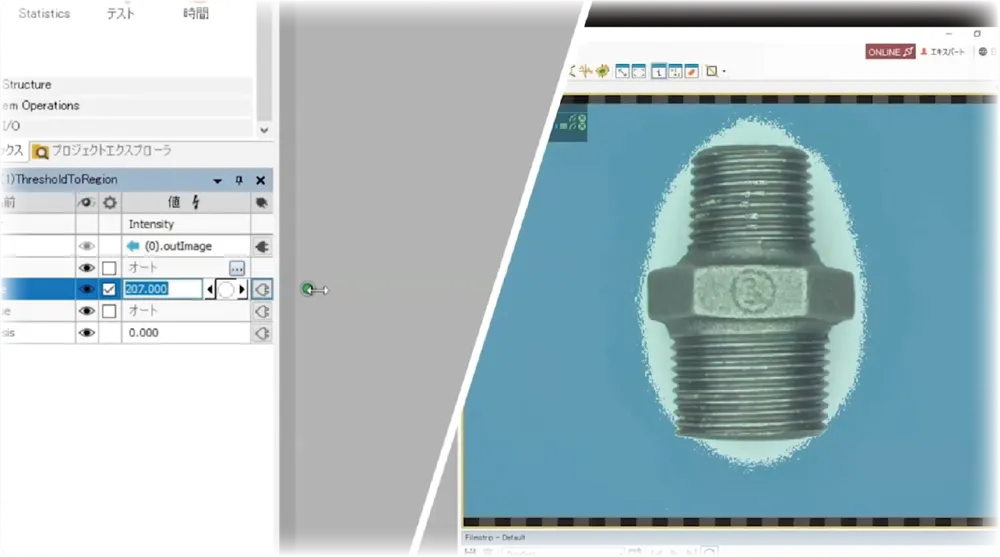 しきい値を変えるその場で結果が変わる
運転画面を作る
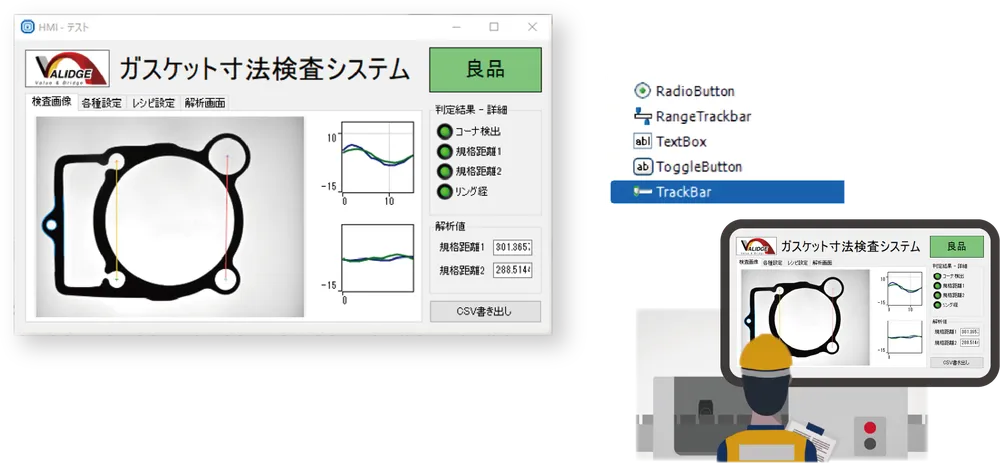 運転画面を組むパーツを選ぶ現場でそのまま使える
処理の種類と速さ
画像処理と検査のフィルタが約 1,000 種類あります。カメラ制御や通信まで含めた総数は約 3,700 種類です。ノーコードでも、コードベースのライブラリと処理速度は遜色ありません。
| フィルター | Vb Vision | 他社製品 | OpenCV 4.2 |
|---|---|---|---|
| ネガポジ反転 | 0.030 ms | 0.032 ms | 0.025 ms |
| 画像の加算(ピクセル単位) | 0.029 ms | 0.047 ms | 0.036 ms |
| 画像の減算(ピクセル単位) | 0.036 ms | 0.045 ms | 0.030 ms |
| RGB画像からHSV画像への変換(3 x UINT8) | 0.127 ms | 1.026 ms | 0.129 ms |
| ガウシアンフィルタ(3x3) | 0.031 ms | 0.035 ms | 0.037 ms |
| ガウシアンフィルタ(5x5) | 0.033 ms | 0.073 ms | 0.052 ms |
| ガウシアンフィルタ(21x21) | 0.311 ms | 0.355 ms | 0.240 ms |
| 平滑化フィルタ(21x21) | 0.100 ms | 0.102 ms | 0.291 ms |
| 画像収縮(3x3) | 0.030 ms | 0.035 ms | 0.050 ms |
| 画像収縮(5x5) | 0.030 ms | 0.036 ms | 0.059 ms |
| 輪郭検出(sum) | 0.032 ms | 0.035 ms | — |
| 輪郭検出(hypot) | 0.034 ms | 0.040 ms | — |
| しきい値処理 | 0.043 ms | 0.076 ms | — |
| 領域分割(ラベリング) | 0.119 ms | 0.206 ms | — |
| 画像の拡大・縮小 | 0.131 ms | 0.108 ms | 0.052 ms |
※ ベンチマークの結果は参考値であり、性能を保証するものではありません。測定条件やバラツキにより結果が異なる場合もあります。
途中で何が起きているかが見える
画像処理は、思ったとおりに動かないときに原因を追いにくい作業です。Vb Vision は途中の状態をそのまま見せます。
処理ごとの画像、検出した輪郭や領域、数値や座標を画面上で確認できます。動作中でも、気になる箇所をすぐ開けます。
処理ごとの実行時間も自動で測ります。どの処理が全体の速度を決めているかが、その場で分かります。
AI とルールベースを組み合わせる
AI には怪しい場所を探させ、
合否の線引きはルールベースで行う。
AI を使った外観検査には、繰り返し指摘されてきた弱点があります。なぜその判定になったのかが分からないことです。判定はできても根拠が示せず、限度見本との突き合わせや客先への説明で行き詰まります。
AI は形の定まらない欠陥を、ルールベースは速く安定した判定を得意とします。Vb Vision は、AI が反応した箇所を面積や縦横比の基準で判定します。「どこに反応したか」と「なぜ不合格か」が、数字で残ります。
使える AI の種類
検査の狙いに応じて 7 種類から選べ、組み合わせて使えます。学習用の画像に印を付ける道具も、同じ環境の中にあります。
- 異常検出
- 良品だけで学習する。未知の不良にも反応する例:箱詰めの検査、繊維のほつれ
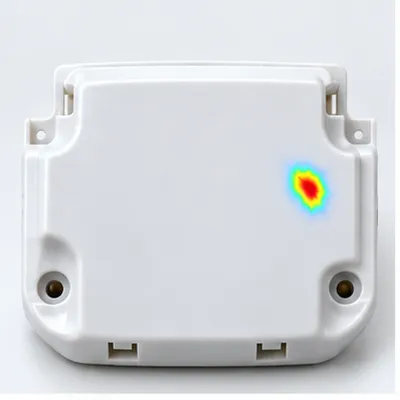
良品の画像だけで学習でき、そこから外れたものを見つけます。学習データに無い未知の不良にも反応します。不良品を追加で学習させると、許容するばらつきの範囲を絞り込めます。
例:箱詰めの検査、繊維のほつれ
- 特徴検出
- 塗って教える。手間と引き換えに精度が上がる例:鶏卵の割れ、建材の割れや節
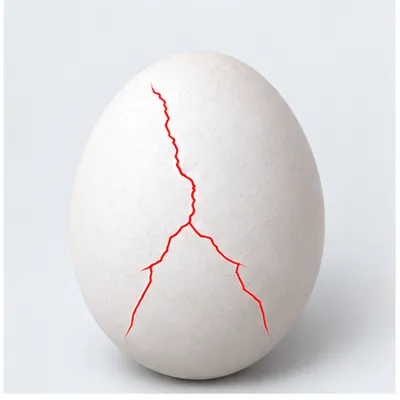
画素の単位で特徴のある場所を特定します。不良品の画像に対して、検出したい範囲をマウスで塗って学習させます。範囲の指定は要りますが、その分だけ精度が高くなります。
例:鶏卵の割れ、建材の割れや節
- 領域分割認識
- 画素単位で塗り分け、位置と種別を同時に出す例:ロボットで摘まむ位置を決める
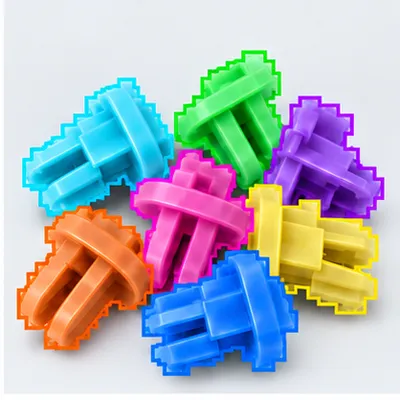
画像の中の対象を画素単位で塗り分け、位置の特定と種別の判定を同時に行います。結果は種別・領域・確からしさとして出るので、ロボットで摘まむ位置を決める用途にも使えます。
例:ロボットで摘まむ位置を決める
- 位置検出
- 対象の位置を四角い枠で返す。学習は枠で囲むだけ
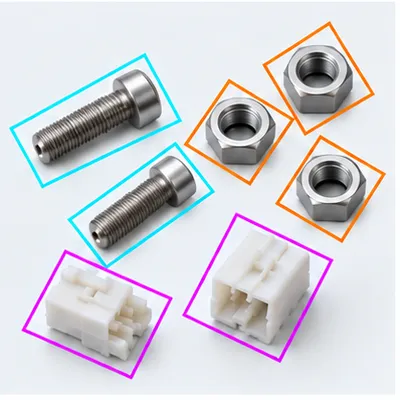
画像の中の対象を四角い枠(バウンディングボックス)で検出します。学習は、対象を四角で囲むだけで済みます。形状までは問わず、位置と個数をすばやく把握したい場面に向きます。
- 分類
- 画像がどの種別かを判定する。学習はラベルを付けるだけ
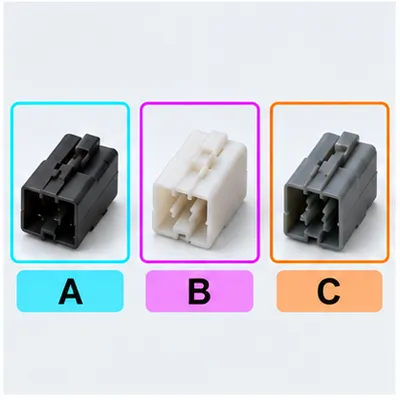
画像 1 枚がどの種別かを判定します。学習は、画像ごとに正解のラベルを付けるだけで済みます。画像内のどこに何があるかまでは扱いません。
- ポイント検出
- 特定の点の座標と種別を返す
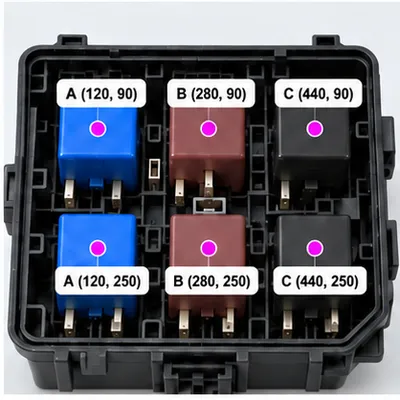
画像の中の特定の点の座標と種別を返します。学習は、対象の点をクリックして種別を教えるだけです。角や継ぎ目など、位置を数値で扱いたい場面に向きます。
- 文字認識
- 印字や刻印を読み取る。先に場所を探して精度を上げる
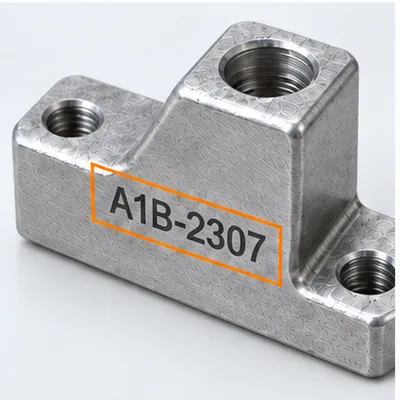
印字や刻印を読み取ります。文字を読む前に、文字のある場所を探す処理を通します。先に位置を絞ることで、背景の模様や照明のむらに引きずられにくくなります。
ハイブリッド検査の図(AI 推論 → ヒートマップ → 寸法測定 → 良否判定)を入れる。カタログ紙面 16-17 に図あり。このページで最も重要な図版。
現場の機器とつながる
カメラと照明は、検査に合ったものを各社の製品から選べます。エリアセンサ、ラインセンサ、3D カメラ、16K のラインカメラまで対応します。
産業用カメラの規格である GigE Vision と GenTL に対応します。Camera Link や CoaXPress といった高速の接続も使えます。
PLC や上位の機器ともつながります。
- 上位通信
- CC-Link/EtherNet/IP/EtherCAT/PROFINET/Modbus TCP/OPC UA
- シリアル
- RS-232C/RS-485
照明を制御して、見えにくいものを写す
傷や凹凸、刻印のように、普通に照らしても写らないものがあります。Vb Vision は照明の点灯を細かく制御して、これを写せる状態にします。
照度差ステレオ法では、異なる方向から順に光を当てて複数の画像を撮ります。それを解析して、凹凸を浮かび上がらせます。
照明の発光エリアを分割して高速に切り替えれば、陰影の出方が違う画像が何枚も得られます。そこから欠陥だけを分離できます。
モータを直接動かす
搬送や位置決めのためのモータを、Vb Vision から直接制御できます。ロボットシリンダー、XY ステージ、三軸ロボットに対応します。カメラと同期して動くコンベアも扱えます。
検査と動きを別々の装置に分けずに済むので、構成が簡単になります。
対応カメラメーカーのロゴ一覧(カタログ紙面 10)。他社の商標なので掲載可否を確認する。載せられない場合は名称の一覧にする。
運転画面も同じ環境で作る
検査を組んでも、現場の人が操作する画面がなければ装置になりません。Vb Vision には画面作成ツールが付属しています。品種の切り替え、パラメータの設定、検査結果の表示といった画面を、パーツを置いて作れます。
作った画面と検査の処理は、マウスでつなぐだけで連動します。画面から入力した値を処理に渡し、処理の結果を画面に表示する。従来は設定やプログラムを書く必要があった部分です。
画面パーツの種類数は紙面内で 95 と 96 が食い違うため、原本で確定するまで書かない。開発事例の画面(PLC 通信モニタ付き AI 外観検査/サーボ制御機能付き自動外観検査、紙面 13)を入れる。
ラインナップ
検査の規模と、AI を使うかどうかで 3 系統に分かれます。
どの系統にも、開発機と実行機があります。違いは開発環境が付くかどうかで、ハードウェアは同じものです。開発機では検査を組み立てられ、実行機は出来上がった検査を動かします。
そのため、開発機は 1 台あれば足ります。作った検査を実行機に渡せるので、ラインが増えても開発環境は増やさずに済みます。
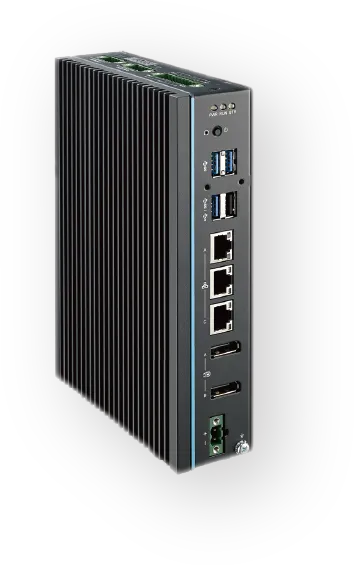 | 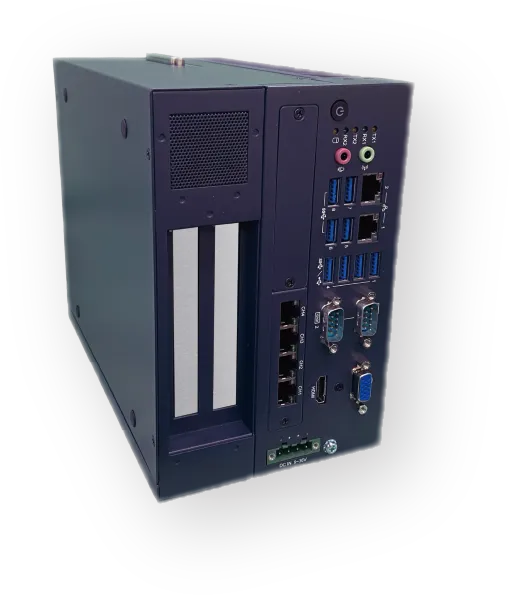 | 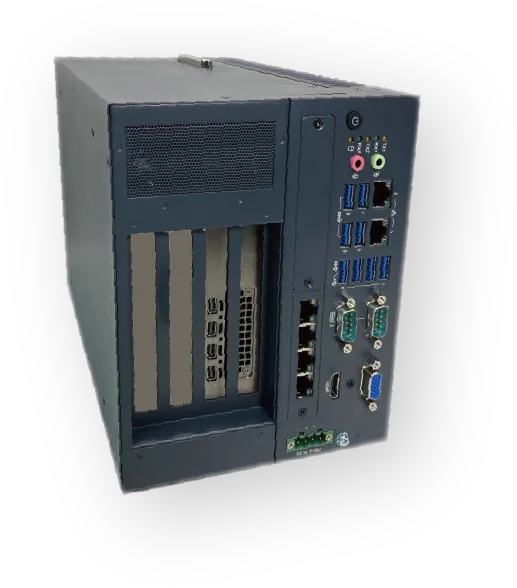 | |||
| 系統 | VB-1 シリーズエントリーモデルルールベース専用。カメラ 1〜2 台向け | VB-3 シリーズ複数カメラ・高速モデルカメラを複数台つなぐ構成や、搬送が速い工程に | VB-3AI シリーズAI 対応モデルAI 処理用の GPU を積んだ上位機 | ||
|---|---|---|---|---|---|
| 型式 | VB-1S0PRO | VB-3S2PRO | VB-3H4PRO | VB-3AIS2PRO-2000A | VB-3AIH4PRO-4000A |
| CPU | Core i5 | Core i5 | Core i9 | Core i5 | Core i9 |
| メモリ | 8GB | 32GB | 64GB | 32GB | 64GB |
| ディスク容量 | 64GB | 512GB | 1TB | 1TB | 2TB |
| USB | 3 x USB3.2(Gen2)1 x USB2.0 | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) |
| イーサネット | 2 x 1GbE1 x 2.5GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE |
| シリアル | 4 | 2 | 2 | 2 | 2 |
| 入出力 | 入力8 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 |
| AI機能 | — | — | — | NVIDIA RTX 2000Ada 16GB | NVIDIA RTX 4000SFF Ada 20GB |
全機種に共通の仕様
| 電源 | 入力電圧範囲 | 9〜 36VDC |
|---|---|---|
| 消費電力 | 最大:230W | |
| 寸法・重量 | 外形寸法 (WxHxD) | 77 〜 163 x 192 x 230 mm |
| 質量 | 2.8 kg 〜 4kg | |
| 設置 / 取付 | VB3 Series : 据置 / 壁掛VB1 Series : DINレール | |
| 認証 | EMC | CE/FCC Class A,CCC, BSMI |
| 安全性 | CB/UL, CCC, BSMI | |
| 環境 | 温度 | 動作時 : -10 ~ 40 °C(70cm/秒 エアフロー時)非動作時 : -40 ~ 85 °C |
| 湿度 | 95% @ 40°C (結露無き事) | |
| 振動 | 動作時 : 3Grms@5~500Hz,ランダム,1時間/軸非動作時 : 2G | |
| 衝撃 | 動作時 : 20G,IEC-68-2-27,半正弦波,11ms非動作時 : 50G 11ms |
拡張モジュール(オプション)
必要な接続や制御は、モジュールを足して増やせます。リモート I/O は EtherCAT と Modbus/TCP でつながります。
- インタフェース
- CoaXPress/10 Giga Ethernet/Camera Link/拡張 COM ポート/CC-Link
- 照明・制御
- LED コントローラ/スマートリレー/LED 60W(外付け)/LED 120W(外付け)
- リモート I/O
- アナログ入出力/デジタル入出力/高速アナログ入力/温度入力/エンコーダ入力/高速カウンター
これまでの開発資産を活かす
コードを書いてきた人のための拡張もあります。C++ で独自のフィルタを作れます。新しいカメラへの対応、特殊な機器との通信、自社のアルゴリズムの追加ができます。
手元にある開発資産をフィルタにして、標準のフィルタと組み合わせて使えます。これまで積み上げたものを捨てずに、組み立ての速さだけを取り込めます。
開発環境に、AI を足す
コードを書かずに組めるようになっても、どう組むかを決める仕事は残ります。Vb Studio AI は、その決める部分を分担する AI です。処理の名前からではなく、何をどう検査したいかから話を始められます。
問い合わせ・資料ダウンロードの導線。種類と置き場所が未決(BACKGROUND.md #13)。資料は即ダウンロードできる形にし、ダウンロード後の行き先も置く。